Navegación autónoma (IV): guiado y aproximación
Rubén Rodríguez Abril
El guiado es el conjunto de técnicas que permiten a un dron dirigir su movimiento hacia un objetivo, aproximarse a él e interceptarlo de forma autónoma. Este artículo analiza, en primer lugar, las principales leyes de guiado —desde la persecución pura y la navegación proporcional hasta las aproximaciones basadas en redes neuronales— y el problema de la latencia que afecta a las arquitecturas modulares. A continuación, aborda el aterrizaje automático, que combina estas leyes con procedimientos específicos de descenso, guiado terminal y contacto con la superficie.
Los algoritmos de guiado permiten a los drones dirigir su movimiento hacia un objetivo, aproximarse a él e interceptarlo de forma autónoma. Desde el comienzo de la invasión rusa de Ucrania en 2022, estas técnicas han adquirido una importancia creciente en las operaciones bélicas, pues permiten completar la aproximación e impactar contra un objetivo sin intervención continua del operador, lo que es de extraordinaria importancia cuando las comunicaciones se ven afectadas por interferencias electromagnéticas.
Este artículo se divide en dos grandes partes. La primera presenta las principales leyes de guiado, desde los métodos clásicos de persecución y navegación proporcional hasta las aproximaciones basadas en redes neuronales. La segunda aborda el aterrizaje automático, que combina estas técnicas con procedimientos específicos de descenso, guiado terminal y contacto con la superficie.
Las leyes de guiado
Las leyes de guiado son aquellas que transforman las coordenadas de posición y velocidad del objetivo en órdenes de movimiento para el dron. Existen distintas estrategias para hacerlo, según se pretenda perseguir su posición actual, anticipar su desplazamiento o alcanzar determinadas condiciones de interceptación.
En los sistemas de guiado visual tiene una extraordinaria importancia el concepto de línea de visión (line of sight, LOS), que no es más que el vector que desde el propio dron se orienta hacia el objetivo.
Persecución pura (pure pursuit)
En una persecución pura, el vector de velocidad del dron se orienta hacia el objetivo. En el esquema que aquí describimos, la dirección de avance se alinea con el eje óptico de la cámara (centro del campo de visión). Y a su vez, la línea de visión del objetivo debe ajustarse a éste.
El proceso comienza con la detección del objeto en la imagen de la cámara. Un algoritmo como YOLO crea una ventana delimitadora, mientras que otro algoritmo de tracking mantiene su identidad entre fotogramas y entrega una sucesión temporal de posiciones. Inicialmente, estas posiciones son coordenadas de píxel, no direcciones físicas. Su distancia (x,y) respecto al centro es el error que debe ser corregido mediante un cambio en el estado dinámico del dron.
Sin embargo, para que este error pueda ser usado en la persecución es necesario convertirlo en dos ángulos -uno horizontal, α, y otro vertical, β– que indican la desviación del objetivo respecto al eje óptico.
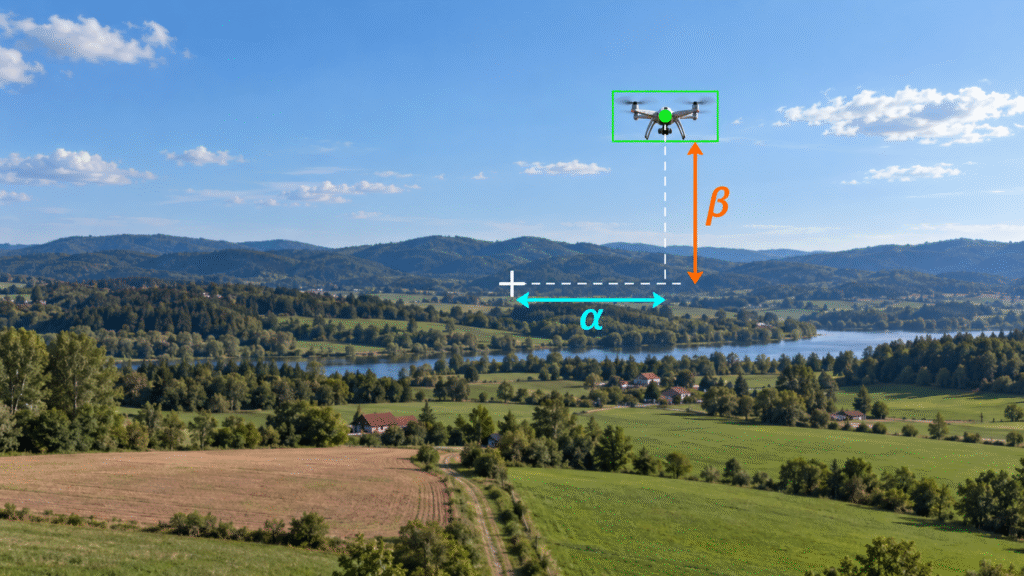
Figura 1. En la imagen, el objetivo de la persecución es otro dron, marcado con una ventana verde. La cruz indica la dirección del eje óptico, mientras que α y β indican las desviaciones horizonal y vertical, respectivamente. La persecución pura trata de centrar el objetivo, haciendo nulos ambos ángulos.
Esta conversión requiere conocer los parámetros intrínsecos obtenidos durante la calibración de la cámara —principalmente las distancias focales y el punto principal— y corregir la distorsión introducida por la lente.
Tras la conversión, los errores angulares α y β se transforman en consignas para el controlador de vuelo. El error horizontal α puede corregirse mediante la guiñada (yaw) y, cuando se requiere desplazamiento lateral, mediante el alabeo (roll); el error vertical β, principalmente mediante el cabeceo (pitch) y, según la maniobra, mediante variaciones del empuje (thrust). Los correspondientes bucles de control (p.e. PID), a los que hacemos referencia en nuestro artículo sobre control de navegación. actúan sobre los motores hasta reducir ambos errores.
Persecución anticipada (lead pursuit)
La persecución anticipada sigue el mismo principio que la persecución pura, pero el dron esta vez no se orienta hacia la posición actual del objetivo, sino hacia la que se estima que ocupará unos instantes después. Esta posición futura es proporcionada por un algoritmo de predicción de trayectorias.
Los errores de guiado y las correspondientes correcciones de rumbo se calculan entonces tomando como referencia dicha posición prevista.
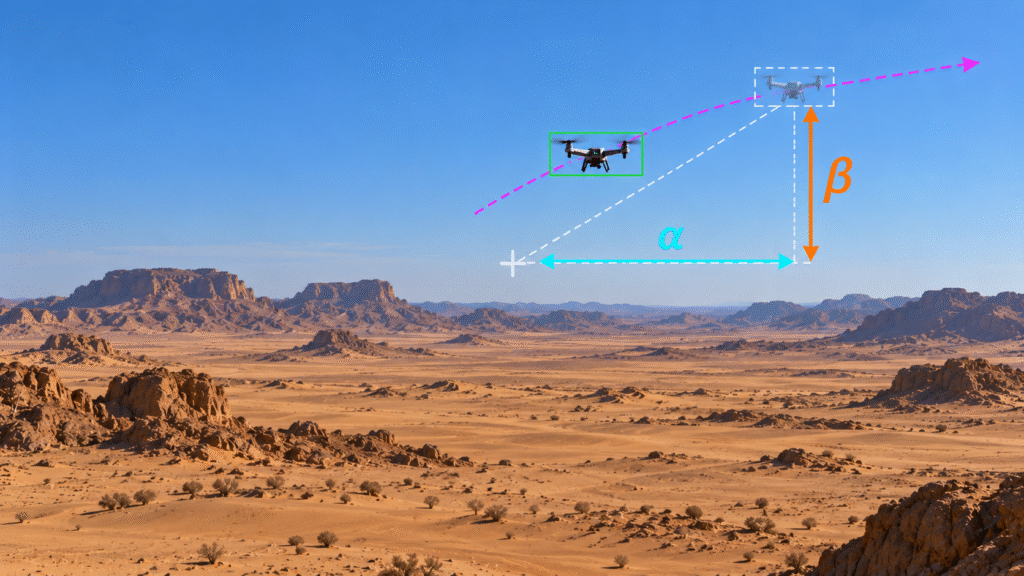
Figura 2. El rastro del objetivo y su próxima ubicación son proporcionados por un sistema de detección de objetos.
Navegación proporcional
En la navegación proporcional, la línea de visión del objetivo debe tender a permanecer fija respecto a un marco de navegación estático. Idealmente, es como si, durante toda la aproximación, el objetivo permaneciera alineado con una estrella fija en el firmamento: la distancia que lo separa del dron disminuye, pero no la dirección en la que se encuentra.
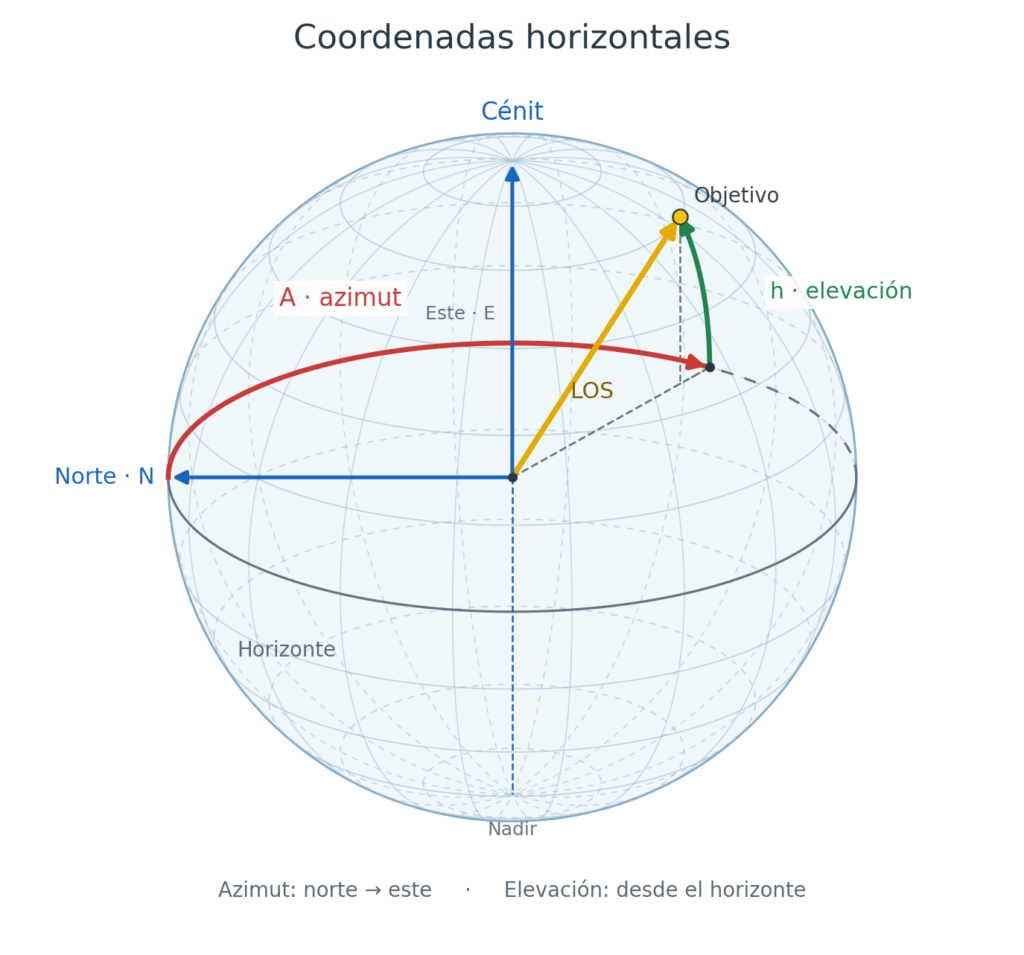
Figura 3: Coordenadas horizontales. En amarillo, la línea de visión, en rojo y verde, los ángulos azimutal y de elevación, respectivamente.
Esta dirección puede expresarse mediante coordenadas horizontales, utilizadas habitualmente en astronomía. El azimut A determina la dirección de la LOS sobre el plano horizontal, tomando como referencia el norte, mientras que la elevación E expresa su ángulo respecto del horizonte, positivo por encima de este y negativo por debajo. La dirección de la LOS queda así definida por el par
(A,E).
Para determinar estos ángulos no basta con conocer la posición del objetivo en la imagen. Es necesario conocer también la orientación del dron y la orientación de la cámara. La primera se obtiene mediante el estimador de actitud, alimentado principalmente por los giróscopos de la unidad de medición inercial (IMU).
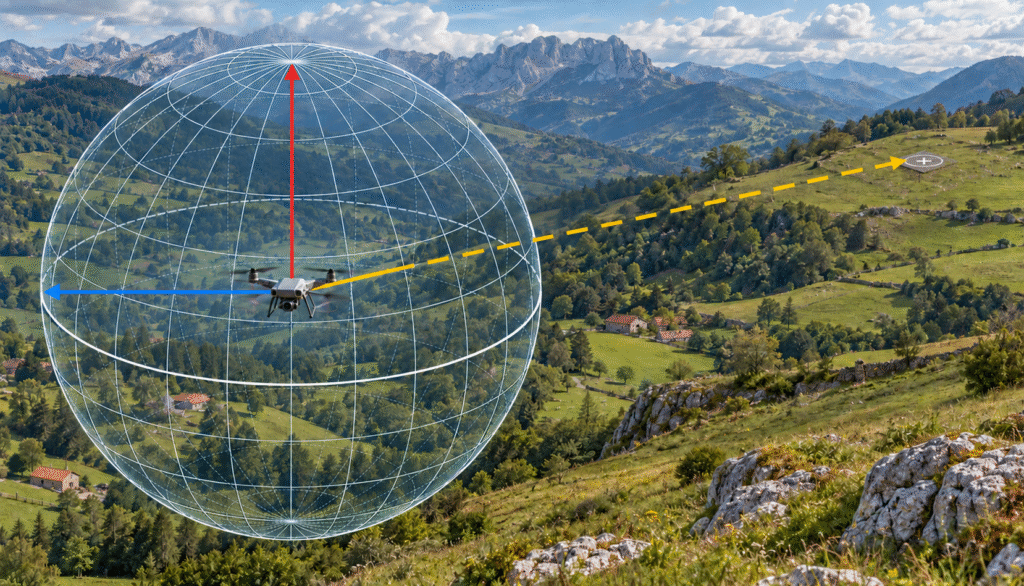
Figura 4: Durante el descenso a la pista de aterrizaje, su línea de visión (amarillo) debe de preservar unas coordenadas horizontales constantes. En rojo y azul se representan el cénit y la dirección norte, respectivamente.
En una aproximación tridimensional de colisión, la condición geométrica característica de la navegación proporcional es que la LOS permanezca fija en el marco de navegación y sus coordenadas horizontales no varíen.
El objetivo aumenta visualmente poco a poco de tamaño conforme disminuye la distancia, pero su dirección angular permanece aproximadamente fija. Como una estrella que no se desplazara sobre la esfera celeste, el objetivo conserva su posición angular mientras el vehículo converge hacia él.
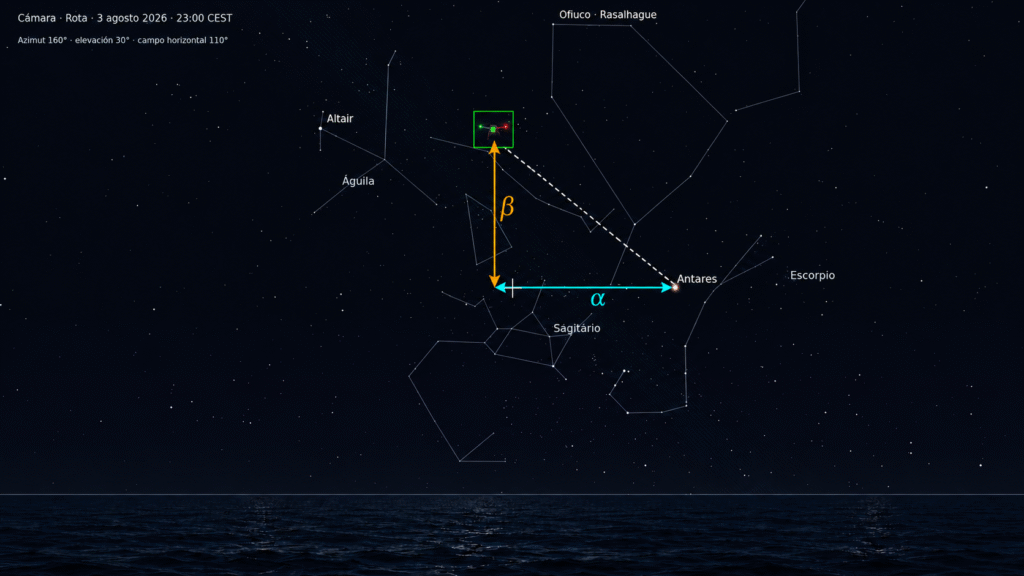
Figura 5. Impresión artística de un dron (recuadro verde) perseguido de noche sobre las aguas del océano. En un sistema de navegación proporcional, durante la aproximación, el objetivo debe permanecer angularmente inmóvil respecto a las estrellas. En este caso, los ángulos α y β, calculado respecto a Antares, permanecen fijos.
El problema de la latencia
Los métodos anteriores presuponen una arquitectura modular. La imagen atraviesa sucesivamente distintas etapas de procesamiento: el objeto es detectado y rastreado, su posición en la imagen se transforma en una dirección angular y una ley de guiado calcula, finalmente, las consignas que recibe el controlador de vuelo. Esta separación facilita el diseño y permite conocer en cada momento qué está haciendo el sistema, pero tiene un grave inconveniente: la latencia. Cada eslabón añade tiempo de procesamiento a la cadena percepción–acción y retrasa el momento de respuesta.
Este problema resulta especialmente importante en vehículos rápidos. Los investigadores ucranianos Oleg Spodynets y Liliya Bozhukha ejemplificaron esto en un interesante trabajo suyo de 2026. En él, desarrollaron un sistema experimental de persecución autónoma basado en YOLOv11, SORT con filtro de Kalman, controladores PID y comunicación mediante MAVLink con ArduPilot. En sus ensayos, realizados todavía sobre un banco estático, la captura de cada imagen requería aproximadamente 50 ms y la inferencia de YOLOv11s otros 70 ms. Ambas operaciones consumían por sí solas unos 120 ms, superando ya el límite de 100 ms que los autores establecían para el conjunto del sistema de control en tiempo real. Entre las soluciones propuestas se encontraban reducir la resolución y la latencia de la cámara, trasladar los componentes críticos a C/C++ y optimizar el entorno de ejecución.
Guiado end-to-end: ¿una alternativa robusta?
Una posible vía de solución consistiría en recurrir a métodos de aprendizaje end-to-end. En lugar de identificar explícitamente el objetivo, mantener su track, calcular la LOS y aplicar posteriormente una determinada ley de guiado, una red neuronal puede aprender directamente la correspondencia entre la información sensorial y las consignas de vuelo:
(imagen, estado del vehículo) → (ϕ,θ,ψ,T)
donde ϕ y θ representan las consignas de alabeo y cabeceo, ψ la velocidad de guiñada deseada y T el empuje. Varias operaciones que en una arquitectura convencional se ejecutan sucesivamente quedan así integradas dentro de una única inferencia neuronal.
Sin embargo, aunque esto puede reducir la latencia, no la elimina necesariamente. La adquisición de la imagen continúa introduciendo su propio retraso y una red demasiado grande puede resultar tan costosa como la cadena modular que pretende sustituir. La ventaja sólo aparece cuando la inferencia conjunta puede ejecutarse con suficiente rapidez en el hardware embarcado.
Por otro lado, aunque una red más ligera puede responder con mayor rapidez, debe conservar un comportamiento fiable ante objetos y situaciones diferentes de los representados durante su entrenamiento.
Existe además otro problema previo: son necesarios datos de entrenamiento para la red. Éstos pueden obtenerse de vuelos realizados por pilotos humanos, de entornos de simulación o de una arquitectura modular convencional que actúe como profesor, proporcionando para cada situación las consignas que la red tratará posteriormente de reproducir. También pueden emplearse técnicas de aprendizaje por refuerzo, en las que el comportamiento se adquiere mediante una función de recompensa.
Tampoco el control de vuelo de bajo nivel. Las salidas de la red son consignas que deben ser ejecutadas por los bucles internos de estabilización del vehículo. Estos continúan utilizando la información inercial para corregir, a una frecuencia mucho mayor, las desviaciones producidas por ráfagas de viento, vibraciones, asimetrías de los motores y otras perturbaciones dinámicas. Una posible arquitectura, sería, pues: cámara + estado → red neuronal → consignas de vuelo → bucles de estabilización → variadores/motores.
El aprendizaje end-to-end no elimina así todo el stack de navegación. Comprime principalmente sus niveles perceptivos y de guiado, mientras que el control rápido encargado de mantener estable el vehículo permanece por debajo de la red.
Aterrizaje guiado por visión artificial
En una interceptación ordinaria basta, en principio, con conseguir que el vehículo y su objetivo coincidan en un mismo punto. El aterrizaje plantea un problema más exigente: el vehículo debe alcanzar el punto de contacto en unas condiciones determinadas. Además de minimizar el error de posición, puede ser necesario imponer una dirección y velocidad de llegada y una determinada actitud en el momento del contacto. Piénsese en el caso de los drones de ala fija, que deben de llegar con una velocidad suficiente para no perder sustentación y deben alinearse perfectamente con la dirección de la pista de aterrizaje.
El aterrizaje automático de los drones se estructura en varias fases distintas, que por lo general suelen ser las siguientes: detección de la pista/plataforma, aproximación inicial, guiado terminal y finalmente contacto final.
Detección de la pista, aproximación horizontal e inicio del descenso
En una primera fase, tras la detección de la pista, el vehículo realiza una aproximación horizontal a la misma, manteniendo su altitud mientras reduce el error de posición y conserva la zona de aterrizaje dentro del campo de visión.
Si se trata de ala fija, el protocolo de planificación de ruta conduce al avión hasta un waypoint situado en la prolongación del eje de la pista, a una distancia y altitud apropiadas. Si se trata de una plataforma móvil, debe reducir también su velocidad relativa respecto de ella.
Alcanzada una posición adecuada, comienza la fase inicial de descenso. Esta aproximación continúa hasta alcanzar las condiciones desde las que puede iniciarse el guiado terminal.
Guiado terminal óptico
En esta fase, el dron se coloca sobre la pista, desacelera, y hace converger la dirección de su vector de velocidad hacia la requerida para el aterrizaje, de acuerdo con las características de la pista o plataforma.
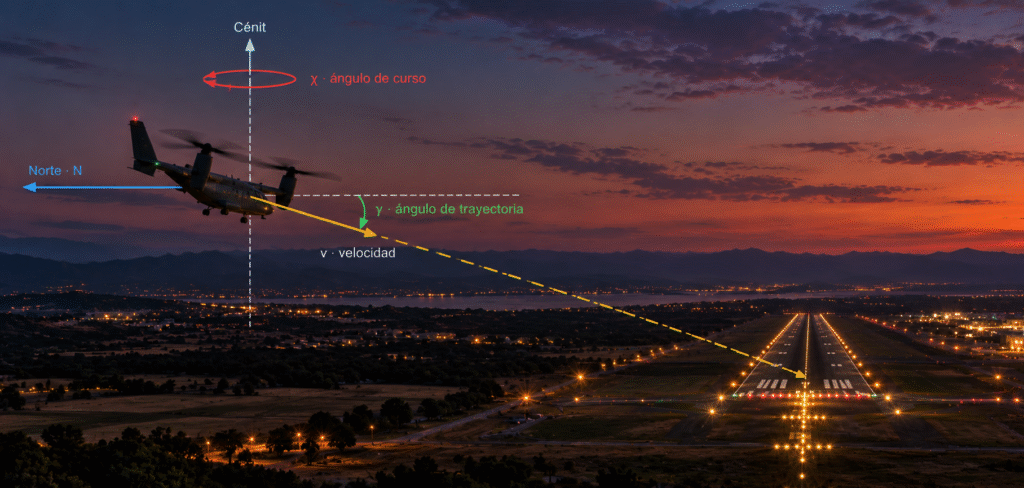
Figura 6. Los algoritmos de guiado terminal determinan a cada paso la magnitud de la velocidad del dron así como sus ángulos de curso y de trayectoria.
La dirección del vector velocidad también puede expresarse geométricamente mediante dos ángulos:
-El ángulo de curso χ corresponde al azimut de la velocidad.
-El ángulo de trayectoria ɣ corresponde a la elevación y determina su inclinación respecto del plano horizontal.
Un sistema de guiado terminal puede imponer que, en el instante de contacto tf, estos ángulos alcancen unos valores determinados:
χ(tf) = χd , ɣ(tf) = ɣd
En el aterrizaje sobre una pista, χ, que es la dirección de llegada del dron, debe coincidir con el eje de la pista; mientras que ɣ determina la pendiente con la que el vehículo se aproxima al punto de contacto. Por ejemplo, se puede establecer una pendiente de descenso, con una velocidad de aproximación de 25 m/s (90 km/h).
A estas condiciones sobre la trayectoria pueden añadirse otras relativas a la actitud del vehículo. Durante la fase final de un aterrizaje convencional, el alabeo debe ser aproximadamente nulo y permanecer estable, mientras que la guiñada debe mantenerse alineada con el eje de la pista. El cabeceo, por el contrario, puede adoptar un valor distinto de cero, particularmente en los vehículos de ala fija durante la recogida (flare) y el contacto con la pista. En un multirrotor, las condiciones terminales pueden ser diferentes y, especialmente si aterriza sobre una plataforma móvil, resulta además fundamental reducir suficientemente su velocidad relativa respecto de ella.
Todas estas condiciones se incorporan a una ecuación matemática, la ley de guiado terminal, cuya formulación es diferente según la plataforma.
Contacto con superficie (touchdown)
En los multirrotores, durante los últimos metros puede abandonarse el control de posición basado en visión para controlar directamente la actitud y el empuje. Los ángulos de alabeo (roll) y cabeceo (pitch) se mantienen próximos a cero para conservar el vehículo nivelado, mientras que el empuje se reduce para contrarrestar el efecto suelo e inducir el contacto con la plataforma.
En los drones de ala fija, esta última fase es diferente. Inmediatamente antes del contacto se realiza la recogida (flare), elevando el morro para reducir la velocidad vertical mientras se mantiene la velocidad de avance. El contacto con la pista se produce, por tanto, con un ángulo de cabeceo positivo.
Aproximación frustrada (go around)
Si durante la aproximación se determina que no se reúnen las condiciones necesarias para efectuar un aterrizaje seguro, el vehículo frustra la maniobra y regresa a una fase anterior de seguimiento, desde la que puede iniciar una nueva aproximación. Esta decisión se toma antes de alcanzar una altitud de decisión, por debajo de la cual ya no es posible frustrar la aproximación con seguridad.
De este modo, el sistema no está obligado a completar un aterrizaje iniciado cuando los errores de posición o velocidad, las condiciones de guiado o la calidad de la estimación visual han dejado de ser aceptables. La incorporación de esta lógica de go-around permite afrontar situaciones distintas de las previstas durante una aproximación nominal y constituye, por ello, un elemento importante de un sistema de aterrizaje autónomo robusto.
Lecturas Recomendadas
– Jang, W., Cho, M., Lim, H. y Lee, S. (2025). «Vision-Based Optimal Landing Guidance Law for VTOL UAVs on a Moving Platform»..
– Spodynets, O. P. y Bozhukha, L. M. (2026). «Дослідження технологій та розроблення системи керування пристроєм на базі штучного інтелекту».